
 Italiano
 English
 Français
 Español
19.2. Variabili aleatorie discrete#
All'inizio del capitolo e nel Paragrafo 19.1 ho anticipato che le variabili aleatorie che considereremo possono essere di tipo discreto e continuo, ma l'unica differenza finora emersa tra queste due categorie riguarda la forma assunta dalle loro funzioni di ripartizione: costante a tratti per le variabili discrete, continua per quelle continue. In questo paragrafo, mi concentro sulle variabili di tipo discreto e sulle loro specificità.
Definizione 28 (Variabile aleatoria discreta)
Una variabile aleatoria \(X\) si dice discreta se l'insieme \(S_X\) dei valori che essa può assumere con probabilità strettamente positiva[1], detto supporto, è finito oppure infinito numerabile.
Chiaramente, il supporto di una variabile aleatoria discreta è un insieme discreto. I suoi elementi vengono spesso chiamati punti di massa, o più breventente valori o atomi della varriabile aleatoria. Una caratteristica delle distribuzioni associate alle variabili discrete è quella di poter essere completamente definite da una particolare funzione, che associa a ogni punto di massa la probabilità corrispondente.
Definizione 29 (Funzione di massa di probabilità)
La funzione di massa di probabilità di una variabile aleatoria \(X\) è la funzione \(p_X \colon \mathbb R \to [0, 1]\) definita da
È importante sottolineare che la funzione di massa di probabilità ha come dominio l'intera retta reale: assume valori positivi solo nei punti di massa della distribuzione, mentre per ogni \(x \notin S_X\) vale \(p_X(x) = 0\). Per questo motivo il suo grafico viene spesso tracciato in modo analogo a quanto visto nel Paragrafo 7.2 per le frequenze di un attributo discreto, cioè mediante un grafico a bastoncini: in corrispondenza di ciascun punto di massa si disegna un segmento verticale di altezza pari alla probabilità assegnata, mentre altrove il grafico resta sull'asse delle ascisse.
Esempio 66
La variabile \(X\) dell'Esempio 62 è chiaramente di tipo discreto: il suo supporto è infatti \(S_X = [-5 .. 5]\), e tutti gli interi compresi tra \(-5\) e \(5\) sono i punti di massa della variabile. La funzione di massa di probabilità di \(X\) è definita nel modo seguente:
Infatti, fissato un intero \(x \in [-5 .. 5]\), le coppie equiprobabili \((g_1, g_2) \in [1 .. 6]^2\) che soddisfano \(g_1 - g_2 = x\) sono esattamente \(6 - |x|\), per cui \(\mathbb P(X = x) = \frac{6 - |x|}{36}\). Il grafico della funzione di massa di probabilità è dunque quello mostrato nella Figura 36.
import matplotlib.pyplot as plt
import numpy as np

mass_point = np.arange(-5, 6)
prob = (6 - np.abs(mass_point)) / 36

fig, ax = plt.subplots()
markerline, stemline, baseline = ax.stem(mass_point, prob)
ax.set_xlabel(r'$x$')
ax.set_ylabel(r'$p_X$')
ax.set_xticks(mass_point)
ax.set_xlim(-5.5, 5.5)
ax.set_ylim(0, 0.18)
plt.show()
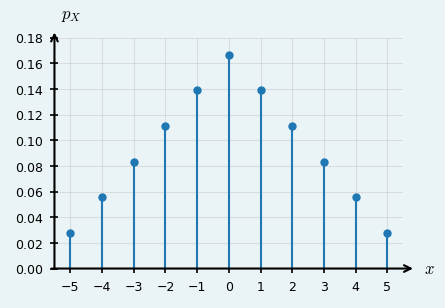
Figura 36 Grafico a bastoncini della funzione di massa di probabilità della variabile \(X\) introdotta nell'Esempio 62.#
Esempio 67 (I sottosistemi di un'armatura)
Mach-X indossa un'armatura il cui funzionamento dipende da due sottosistemi indipendenti, i propulsori e il puntamento, ciascuno dei quali entra in funzione correttamente con probabilità \(0.7\) e si guasta con probabilità \(0.3\). Lo spazio degli esiti è \(\Omega = \{(g, g), (g, f), (f, g), (f, f)\}\), dove \(g\) indica un sottosistema guasto e \(f\) uno funzionante. Sfruttando l'indipendenza dei due sottosistemi (vedi la Definizione 23), le probabilità degli esiti si ottengono nel modo seguente:
Consideriamo la variabile aleatoria \(X\) che conta il numero di sottosistemi funzionanti. Si tratta chiaramente di una variabile aleatoria discreta, con \(S_X = \{0, 1, 2\}\), la cui funzione di massa di probabilità è definita da
dove \(p_X(1) = 0.21 + 0.21\) tiene conto dei due esiti in cui uno e un solo sottosistema funziona.
Massa di probabilità
Nel caso di una variabile aleatoria discreta, la probabilità dell'intero spazio degli esiti sottostante, pari a \(1\), può essere immaginata come una massa unitaria distribuita tra i possibili valori della variabile. In altre parole, a ciascun \(x \in S_X\) viene assegnata una quantità di massa pari a \(\mathbb P(X=x)\). Per questo motivo i valori \(x\) per i quali \(P(X=x)>0\) vengono chiamati punti di massa e \(p_X\) è detta funzione di massa di probabilità: essa indica quanta massa della probabilità è associata a ciascun valore possibile della variabile. L'uso del termine «massa» deriva da un'analogia con la fisica: così come una massa materiale può essere concentrata in determinati punti, nelle distribuzioni discrete la probabilità è concentrata nei valori che la variabile può assumere.
Prima di proseguire, risulta utile introdurre uno strumento notazionale che ricorre spesso quando si lavora con le variabili aleatorie: una funzione che codifica quando un elemento appartiene a un insieme prefissato all'interno di un universo di riferimento.
Definizione 30 (Funzione indicatrice)
Sia \(U\) un insieme universo. Fissato un qualsiasi sottoinsieme \(A \subseteq U\), la sua funzione indicatrice è la funzione \(𝟙_A \colon U \to \{0, 1\}\) definita nel modo seguente:
Quasi sempre, l'universo di riferimento che utilizzeremo per le funzioni indicatrici è \(\mathbb R\). Ciò consente di scrivere in forma compatta le funzioni che altrimenti andrebbero definite per casi. Ad esempio, (19.2) si può scrivere come
Più in generale, le funzioni indicatrici sono particolarmente utile quando è necessario annullare le probabilità ovunque al di fuori dei punti di massa. In alcuni casi, però, risulta utile scrivere delle funzioni indicatrici basate su uno spazio degli esiti \(\Omega\): dato un evento \(E\), infatti, \(𝟙_E\) indica una particolare variabile aleatoria discreta, detta variabile indicatrice di \(E\), i cui punti di massa sono \(0\) e \(1\). Questa variabile rappresenta un modo naturale di tradurre in termini numerici il verificarsi o meno di un evento.
Esempio 68
Riprendendo l'Esempio 67, supponiamo che, ai fini della missione, ciò che conta non sia il numero preciso di sottosistemi attivi, ma soltanto il fatto che l'armatura sia in grado di operare, cosa che accade non appena almeno uno dei due sottosistemi funziona. Si può descrivere questa situazione con la variabile indicatrice \(𝟙_{\{X \geq 1\}}\), che vale \(1\) quando \(X \geq 1\) e \(0\) altrimenti: si tratta della funzione indicatrice associata all'evento \(X \geq 1\) (che equivale a «l'armatura è operativa»). La funzione di massa di probabilità di questa variabile aleatoria è definita da
Teorema 20 (Proprietà della funzione di massa di probabilità)
Siano \(X\) una variabile aleatoria e \(p_X\) la sua funzione di massa di probabilità. Allora \(p_X(x) \geq 0\) per ogni \(x \in \mathbb R\) e
Dimostrazione.
La prima proprietà si dimostra in modo banale: fissato \(x \in \mathbb R\), si ha \(p_X(x) = \mathbb P(X = x)\), e le probabilità sono non negative per il primo assioma di Kolmogorov. Per quanto riguarda la seconda, basta osservare che se \(x_1, x_2 \in S_X\) sono due punti di massa diversi, allora gli eventi \(\{ X = x_1 \}\) e \(\{ X = x_2 \}\) sono mutuamente esclusivi perché una variabile aleatoria non può assumere due valori distinti nello stesso esito. Per il terzo assioma di Kolmogorov si ha dunque
La definizione di supporto implica che l'unione ottenuta nella formula precedente sia uguale allo spazio degli esiti. Il secondo assioma di Kolmogorov implica che
dunque la proprietà è dimostrata.
Esempio 69 (Il teletrasporto imperfetto)
Doorman teletrasporta gli altri membri dei Great Lakes Avengers all'interno di un edifitcio, ma con una certa imprecisione: non è in grado di stabilire a priori in quale dei tre piani si materializzerà. Indichiamo con \(X\) la variabile aleatoria che indica il piano di arrivo, e supponiamo di sapere che
Il valore \(\mathbb P(X = 3)\) si ricava imponendo che (19.3) sia soddisfatta: da \(p_X(1) + p_X(2) + p_X(3) = 1\) si ricava
La funzione di massa di probabilità di \(X\) è dunque quella rappresentata nella Figura 37.
import matplotlib as mpl
import matplotlib.pyplot as plt

mass_points = [1, 2, 3]
prob = [1 / 2, 1 / 3, 1 / 6]

fig, ax = plt.subplots()
markerline, stemline, baseline = ax.stem(mass_points, prob)
ax.set_xlabel(r'$x$')
ax.set_ylabel(r'$p_X$')
ax.set_xticks(mass_points)
ax.set_ylim(0, 0.6)
plt.show()
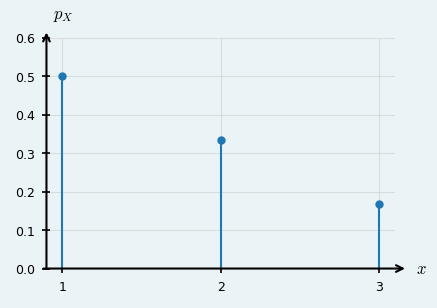
Figura 37 Funzione di massa di probabilità del piano di arrivo \(X\) nell'Esempio 69.#
Esempio 70
Consideriamo una sequenza di lanci indipendenti di una moneta bilanciata, e sia \(X\) la variabile aleatoria che indica il numero di lanci necessari per ottenere testa per la prima volta. Il supporto di \(X\) è \(\mathbb N\), perché in linea di principio si potrebbe ottenere croce per un qualsiasi numero di lanci. Pertanto, \(X\) è una variabile aleatoria discreta con supporto infinito numerabile. La sua funzione di massa di probabilità è definita da
In effetti, affinché si verifichi l'evento \(X = x\), si deve ottenere croce nelle prime \(x-1\) volte e testa in quella successiva; per l'indipendenza dei lanci, la probabilità corrispondente è proprio \(\left(\tfrac{1}{2}\right)^{x-1} \cdot \tfrac{1}{2} = \left(\tfrac{1}{2}\right)^x\). Si verifica facilmente che \(p_X\) soddisfa le proprietà del Teorema 20: \(p_X(x)\) non è mai un numero negativo, e sommando tutti i valori di massa si ottiene la serie geometrica di ragione \(\tfrac{1}{2}\), che converge a \(1\).
La funzione di massa di probabilità definisce in modo completo la distribuzione di una variabile aleatoria discreta. Infatti, qualunque evento della forma \(\{X \in A\}\) si può scomporre nell'unione di un numero finito o numerabile di insiemi singoletto, quindi \(\mathbb P_X(A)\) si può sempre esprimere come la somma di valori di \(p_X\).
Teorema 21
Sia \(X\) una variabile aleatoria discreta con supporto \(S_X\), e sia \(A \subseteq \mathbb R\). Allora
Dimostrazione.
Possiamo assumere \(A = \{ x_1, x_2, \dots \}\), perché, essendo \(X\) discreta, \(A\) deve essere composto da una quantità finita o numerabile di elementi. Pertanto \(\{ X \in A \}\) è uguale all'evento \(\bigcup_{x \in A} \{X = x\}\). Come già visto nella dimostrazione del Teorema 20, gli eventi della forma \(\{X = x\}\), al variare di \(X \in A\), sono mutuamente esclusivi. Applicando allora il terzo assioma di Kolmogorov, si ottiene
Esempio 71 (Un teletrasporto a un piano dispari)
Considerando ancora una volta la variabile \(X\) dell'Esempio 69, focalizziamoci sull'evento in cui la destinazione del teletrasporto corrisponde a un piano dispari dell'edificio, che possiamo descrivere come \(X \in \{1, 3\}\). Applicando il Teorema 21 si ottiene
Il risultato precedente permette di mettere in relazione in modo preciso la funzione di massa di probabilità e la funzione di ripartizione. Per una variabile aleatoria discreta, queste due descrizioni sono equivalenti: ciascuna determina completamente l'altra.
Teorema 22
Sia \(X\) una variabile aleatoria discreta, con funzione di massa di probabilità \(p_X\) e funzione di ripartizione \(F_X\). Allora, per ogni \(x \in \mathbb R\),
e
Dimostrazione.
La prima formula si ottiene applicando il Teorema 21 all'insieme \(A = (-\infty, x]\). Per dimostrare la seconda, basta notare che \(\{ X \leq x \} = \{ X < x \} \cup \{ X = x \}\), e i due eventi alla destra di quest'uguaglianza sono disgiunti. Quindi
D'altra parte, \(\lim_{t \to x^-} F_X(t) = \mathbb P(X < x)\), ricordando la tipica forma delle funzioni di ripartizione per le variabili discrete. Sostituendo questa identità nella formula precedente, si ottiene la tesi. Questo dimostra formalmente un fatto già accennato nel capitolo precedente: \(p_X(x)\) coincide con l'ampiezza del salto di \(F_X\) nel punto \(x\).
Esempio 72 (La ripartizione del teletrasporto)
Il teorema precedente permette di ricavare la funzione di ripartizione della variabile \(X\) dell'Esempio 69. Esaminando uno alla volta i casi coinvolti, si verifica che:
nessun \(x < 1\) è un punto di massa di \(X\), quindi \(F_X(x) = 0\) per tali valori;
l'unico punto di massa \(x\) tale che \(1 \leq x < 2\) è \(1\), quindi \(F_X(x) = p_X(1) = \tfrac{1}{2}\);
per \(2 \leq x < 3\), l'evento \(X \leq x\) si verifica in corrispondenza dei punti di massa \(1\) e \(2\), quindi \(F_X(x) = p_X(1) + p_X(2) = \tfrac{1}{2} + \tfrac{1}{3} = \tfrac{5}{6}\);
quando \(x \geq 3\), qualsiasi punto di massa di \(X\) verifica \(X \leq x\), che diventa l'evento certo, e infatti \(F_X(x) = p_X(1) + p_X(2) + p_X(3) = 1\).
Riassumendo, la funzione di ripartizione \(F_X\) è la seguente:
Il suo grafico, riportato nella Figura 38, mostra la struttura a scalini della ripartizione che già conosciamo: in ogni salto il valore della funzione è quello del gradino superiore, in accordo con la continuità da destra enunciata nella Teorema 18; inoltre, l'altezza di ciascun salto è esattamente la massa \(p_X(x)\) del valore \(x\) che individua il salto stesso.
from fractions import Fraction
import matplotlib.pyplot as plt
import scipy.stats as st

v = np.arange(1, 4)
p = np.array([1/2, 1/3, 1/6])

X = st.rv_discrete(values=(v, p))

fig, ax = plt.subplots()

x_plot = np.concatenate(([v[0] - 2], v, [v[-1] + 2]))
y_plot = np.concatenate(([0], X.cdf(v), [1]))
ax.step(x_plot, y_plot, where='post', color='C0')

prev = np.concatenate(([0.0], X.cdf(v)[:-1]))
ax.plot(v, X.cdf(v), 'o', color='C0', zorder=3)

ticks = np.cumsum(p)
labels = [str(Fraction(t).limit_denominator(36)) for t in ticks]
ax.set_yticks(ticks)
ax.set_yticklabels(labels)

ax.set_xlabel(r'$x$')
ax.set_ylabel(r'$F_X$')
plt.show()
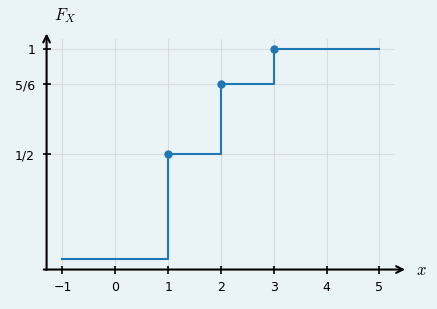
Figura 38 Funzione di ripartizione \(F_X\) della variabile aleatoria che descrive il piano di arrivo nell'Esempio 69.#
Il teorema precedente mostra che la funzione di massa di probabilità determina la funzione di ripartizione. Vale anche il viceversa: per descrivere la legge di una variabile aleatoria discreta è sufficiente assegnare una massa non negativa ai punti del supporto, purché la massa totale sia uguale a \(1\).
Teorema 23 (Caratterizzazione delle funzioni di massa di probabilità)
Una funzione \(p \colon \mathbb R \to [0, 1]\) che assume valori non nulli su un insieme discreto \(S\) è la funzione di massa di probabilità di una qualche variabile aleatoria se e solo se
\(p(x) \geq 0\) per ogni \(x \in \mathbb R\), e
\(\sum_{x \in S}p(x) = 1\).
Dimostrazione (traccia).
La necessità segue immediatamente dal Teorema 20. Viceversa, supponiamo che \(p\) soddisfi le due proprietà enunciate. Procedendo in modo analogo a quanto fatto per (19.5), possiamo definire
ottenendo una funzione non decrescente, continua da destra, con limite \(0\) per \(x \to -\infty\) e limite \(1\) per \(x \to +\infty\). Per il Teorema 19, essa è dunque la funzione di ripartizione di una qualche variabile aleatoria \(X\). L'ampiezza dei salti di \(F\) coincide con i valori di \(p\), che è dunque la funzione di massa di probabilità di \(X\).
Esempio 73
Consideriamo la funzione \(p \colon \mathbb R \to \mathbb R\) definita da
il cui grafico è mostrato nella Figura 39. Si verifica immediatamente che \(p\) assume valori non nulli nell'insieme \(S = \mathbb N \cup \{ 0 \}\) e che \(p(x) \geq 0\) per ogni argomento reale \(x\). Inoltre, per (A.7),
Per il Teorema 23, esiste dunque una variabile aleatoria \(X\) che ha \(S\) come supporto e \(p\) come funzione di massa di probabilità.
import matplotlib.pyplot as plt
import scipy.stats as st

p = 1/5

X = st.geom(p, loc=-1)

fig, ax = plt.subplots()

x_plot = np.arange(0,X.ppf(0.99)+1)
y_plot = X.pmf(x_plot)
ax.vlines(x_plot, 0, y_plot)
ax.plot(x_plot, y_plot, 'o', color='C0')

ax.set_xlabel(r'$x$')
ax.set_ylabel(r'$p$')
plt.show()
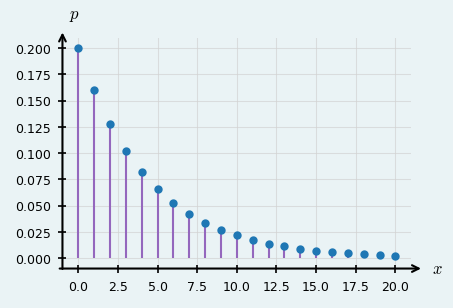
Figura 39 Grafico della funzione \(p\) descritta nell'Esempio 73.#
A questo punto disponiamo dei due strumenti fondamentali per descrivere una variabile aleatoria discreta \(X\): la funzione di massa di probabilità \(p_X\), che indica quanta probabilità è concentrata in ciascun valore, e la funzione di ripartizione \(F_X\), che ne accumula i contributi. Queste due descrizioni sono equivalenti da un punto di vista matematico, nel senso che da ciascuna si ricava l'altra. Nel seguito userò l'una o l'altra di queste funzioni, scegliendo ogni volta quella che rende più naturale sviluppare un ragionamento o risolvere un problema.
19.2.1. Vero o falso?#
Analizzate ciascuna delle seguenti affermazioni, che riguardano una variabile aleatoria discreta \(X\), e dite se è vera o falsa, motivando il vostro ragionamento. Cliccate su di essa per visualizzare la risposta corretta.
Il supporto \(S_X\) è necessariamente finito.
Falsa. Per la Definizione 28, il supporto di una variabile aleatoria discreta può essere finito oppure infinito numerabile.
Per ogni \(x \notin S_X\) vale \(p_X(x) = 0\).
Vera. Se \(x\) non appartiene al supporto, allora \(X\) non può assumere il valore \(x\); dunque, per definizione di funzione di massa, \(p_X(x) = \mathbb P(X = x) = 0\).
\(\pi\) non può essere un punto di massa di \(X\).
Falsa. La discretezza di \(X\) non riguarda i suoi singoli punti di massa, ma il suo supporto: è quindi possibile che \(\pi \in S_X\), a patto che quest'utimo sia un insieme finito o numerabile. Lo stesso vale per qualsiasi altro numero reale.
Per ogni insieme \(A \subseteq \mathbb R\) si ha \(\mathbb P(X \in A) = \sum_{x \in A \cap S_X} p_X(x)\).
Vera. È precisamente il contenuto del Teorema 21: per una variabile aleatoria discreta, qualunque evento della forma \(\{ X \in A \}\) si ottiene sommando le masse dei punti del supporto contenuti in \(A\).
Se \(p_X(x_0) > 0\), allora la funzione di ripartizione \(F_X\) non è continua nel punto \(x_0\).
Vera. Dalla formula (19.5) segue che \(p_X(x_0)\) coincide con l'ampiezza del salto di \(F_X\) in \(x_0\). Se \(p_X(x_0) > 0\), il salto è non nullo e quindi \(F_X\) non può essere continua in quel punto.
Se due variabili aleatorie discrete hanno la stessa funzione di ripartizione, allora hanno anche la stessa funzione di massa di probabilità.
Vera. Per (19.5), la funzione di massa si ricava univocamente dalla funzione di ripartizione tramite \(p_X(x) = F_X(x) - \lim_{t \to x^-} F_X(t)\). Quindi due variabili con la stessa funzione di ripartizione hanno necessariamente la stessa funzione di massa di probabilità.
La variabile indicatrice \(𝟙_E\) di un evento \(E\) può assumere anche valori diversi da \(0\) e \(1\).
Falsa. La Definizione 30 specifica che i punti di massa di una variabile indicatrice sono soltanto \(0\) e \(1\).
19.2.2. Esercizi#
Esercizio 146 (•)
Speedball rimbalza su una parete un numero aleatorio di volte, compreso tra \(1\) e \(4\). Sapendo che \(\mathbb P(N = k)\) è proporzionale a \(k\), cioè \(\mathbb P(N = k) = c\,k\) per una costante \(c\) da determinare,
determinate il valore di \(c\);
calcolate \(\mathbb P(N \leq 2)\).
Solution to Esercizio 146 (•)
La condizione (19.3) impone che la somma delle masse sia \(1\), quindi
\[1 = c(1 + 2 + 3 + 4) = 10c\]e \(c = \tfrac{1}{10}\).
Applicando il Teorema 21 si ottiene
\[\mathbb P(N \leq 2) = \mathbb P(N = 1) + \mathbb P(N = 2) = \tfrac{1}{10} + \tfrac{2}{10} = \tfrac{3}{10} \enspace.\]
Esercizio 147 (••)
Sia \(X\) la variabile aleatoria definita nell'Esempio 67, per cui valeva \(p_X(0) = 0.09\), \(p_X(1) = 0.42\) e \(p_X(2) = 0.49\).
Ricavate la funzione di ripartizione \(F_X\).
Usando \(F_X\), calcolate \(\mathbb P(0 < X \leq 2)\).
Verificate che \(\mathbb P(X \geq 1)\) coincide con la probabilità calcolata nell'Esempio 67 per l'evento «l'armatura è operativa».
Solution to Esercizio 147 (••)
Accumulando le masse secondo (19.4), si ha
\[F_X(x) = \begin{cases} 0 & \text{se $x < 0$}, \\ 0.09 & \text{se $0 \leq x < 1$}, \\ 0.51 & \text{se $1 \leq x < 2$}, \\ 1 & \text{se $x \geq 2$}. \end{cases}\]Per il Lemma 3,
L'evento \(\{X \geq 1\}\) è il complementare di \(\{X = 0\}\), quindi \(\mathbb P(X \geq 1) = 1 - p_X(0) = 1 - 0.09 = 0.91\), esattamente la probabilità che l'armatura sia operativa.
Esercizio 148 (••)
Un'armatura monta tre sensori indipendenti, ciascuno dei quali funziona correttamente con probabilità \(p\), indipendentemente dal comportamento dei rimamenti sensori. Sia \(X\) la variabile aleatoria che conta il numero di sensori funzionanti.
Determinate la funzione di massa di probabilità di \(X\) in funzione di \(p\).
Esprimete \(\mathbb P(X \geq 1)\) in funzione di \(p\).
Valutate \(\mathbb P(X \geq 1)\) nel caso \(p = 0.8\).
Solution to Esercizio 148 (••)
Ciascuna configurazione che corrisponde a un valore fissato di \(k\) ha esattamente \(k\) sensori funzionanti e \(3 - k\) sensori difettosi. Il comportamento indipendente dei sensori ci permette di dire che la probabilità di una siffatta configurazione è \(p^k (1 - p)^{3 - k}\), ed esistono \(c_{3, k} = \binom{3}{k}\) configurazioni possibili (corrispondenti al numero di modi nei quali si possono scegliere i \(k\) sensori funzionanti a partire dai tre disponibili). Dunque, per ogni \(k = 0, 1, 2, 3\),
\[p_X(k) = \binom{3}{k} p^k (1 - p)^{3 - k} \enspace.\]L'evento \(\{X \geq 1\}\) è il complementare di \(\{X = 0\}\), che si verifica solo quando tutti e tre i sensori si guastano, quindi
\[\mathbb P(X \geq 1) = 1 - p_X(0) = 1 - (1 - p)^3 \enspace.\]Per \(p = 0.8\) si ha \((1 - 0.8)^3 = 0.2^3 = 0.008\), dunque \(\mathbb P(X \geq 1) = 1 - 0.008 = 0.992\).
Esercizio 149 (•••)
Durante un'operazione, Songbird e Moonstone neutralizzano in modo indipendente un certo numero di avversari ciascuna. Assumete che ognuna delle due neutralizzi \(0\), \(1\) oppure \(2\) avversari, con la stessa probabilità \(\tfrac{1}{3}\) per ciascun valore. Sia \(X\) il numero totale di avversari neutralizzati.
Determinate la funzione di massa di probabilità di \(X\).
Verificate che le masse di probabilità sommano a \(1\).
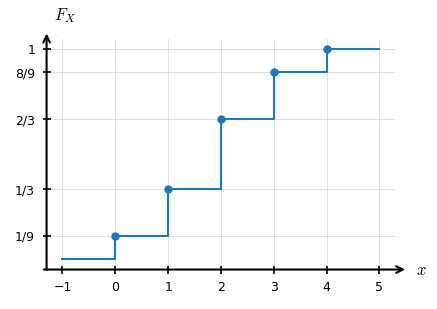
Scrivete la funzione di ripartizione \(F_X\) e visualizzatene il grafico.
Calcolate \(\mathbb P(1 < X \leq 3)\).
Solution to Esercizio 149 (•••)
Indichiamo con \(S\) e \(M\) il numero di nemici neutralizzati rispettivamente da Songbird e Moonstone. Per ogni \(h, k \in \{ 0, 1, 2 \}\), gli eventi \(S = h\) ed \(M = k\) hanno ciascuno probabilità \(\tfrac{1}{3}\), e gli eventi che coinvolgono \(S\) sono indipendenti da quelli che coinvolgono \(M\).
Consideriamo separatamente i valori possibili di \(X = S + M\).
\(X = 0\) si verifica quando entrambe le supereroine non neutralizzano alcun avversario, quindi
\[p_X(0) = \mathbb P(\{ S = 0 \} \cap \{ M = 0 \}) = \mathbb P(\{ S = 0 \}) \mathbb P(\{ M = 0 \}) = \frac{1}{9} \enspace.\]Si procede in modo analogo per \(X = 4\): ora sia Songbird che Moonstone neutralizzano due avversari e \(p_X(4) = \mathbb P(\{ S = 2 \}) \mathbb P(\{ M = 2 \}) = \frac{1}{9}\).
L'evento \(X = 1\) si verifica quando una supereroina neutralizza un avversario e l'altra nessuno, e la sua probabilità è \(\tfrac{1}{9} + \tfrac{1}{9}\), tenuto conto del fatto che ciascun evento può verificarsi in due modi diversi: \(S = 1\) ed \(M = 0\) oppure \(S = 0\) ed \(M = 1\). Riassumendo, \(p_X(1) = \tfrac{2}{9}\).
Analogamente, \(X = 3\) si verifica quando Songbird neutralizza un avversario e Moonstone ne neutralizza due, o viceversa; ripetendo il medesimo ragionamento del punto precedente si ottiene \(p_X(3) = \tfrac{2}{9}\).
Infine, \(X = 2\) nei tre sotto casi \(S = 2, M = 0\), \(S = M = 1\) ed \(S = 0, M = 2\); ognuno di essi ha probabilità \(\tfrac{1}{9}\), così che \(p_X(2) = \tfrac{1}{3}\).
Sostituendo i valori ottenuti al punto precedente, si ottiene \(p_X(0) + p_X(1) + p_X(2) + p_X(3) + p_X(4) = \tfrac{1 + 2 + 3 + 2 + 1}{9} = 1\).
La funzione di ripartizione si ottiene applicando (19.4):
\[F_X(x) = \begin{cases} 0 & \text{se $x < 0$}, \\ \tfrac{1}{9} & \text{se $0 \leq x < 1$}, \\ \tfrac{3}{9} & \text{se $1 \leq x < 2$}, \\ \tfrac{6}{9} & \text{se $2 \leq x < 3$}, \\ \tfrac{8}{9} & \text{se $3 \leq x < 4$}, \\ 1 & \text{se $x \geq 4$}. \end{cases}\]Applicando il Lemma 3 si ottiene
\[\mathbb P(1 < X \leq 3) = F_X(3) - F_X(1) = \tfrac{8}{9} - \tfrac{3}{9} = \tfrac{5}{9} \enspace.\]Il grafico di \(F_X\) si ottiene nel modo seguente.
v = np.arange(0, 5)
p = np.array([1/9, 2/9, 3/9, 2/9, 1/9])

X = st.rv_discrete(values=(v, p))

fig, ax = plt.subplots()

x_plot = np.concatenate(([v[0] - 1], v, [v[-1] + 1]))
y_plot = np.concatenate(([0], X.cdf(v), [1]))
ax.step(x_plot, y_plot, where='post', color='C0')

prev = np.concatenate(([0.0], X.cdf(v)[:-1]))
ax.plot(v, X.cdf(v), 'o', color='C0', zorder=3)

ticks = np.cumsum(p)
labels = [str(Fraction(t).limit_denominator(36)) for t in ticks]
ax.set_yticks(ticks)
ax.set_yticklabels(labels)

ax.set_xlabel(r'$x$')
ax.set_ylabel(r'$F_X$')
plt.show()
Esercizio 150 (•••)
Sia \(X\) una variabile aleatoria discreta con funzione di ripartizione \(F_X\) e funzione di massa di probabilità \(p_X\).
Spiegate perché, in un punto \(x_0\) in cui \(p_X(x_0) > 0\), la funzione \(F_X\) presenta un salto di ampiezza esattamente \(p_X(x_0)\).
Deducetene che \(F_X\) è continua da destra ma, in generale, non è continua da sinistra.
Argomentate perché, viceversa, nei punti in cui \(p_X\) è nulla la funzione \(F_X\) è continua.
Solution to Esercizio 150 (•••)
Per valori \(x\) di poco inferiori a \(x_0\), la somma in (19.4) include tutti i valori di \(X\) strettamente minori di \(x_0\), ma non \(x_0\) stesso; per \(x = x_0\) si aggiunge il termine \(p_X(x_0)\). La differenza tra il valore «appena dopo» e quello «appena prima» di \(x_0\) è quindi proprio \(p_X(x_0)\), che è l'ampiezza del salto.
Nel punto \(x_0\) il valore di \(F_X\) coincide con quello del gradino superiore, perché la somma include il termine \(p_X(x_0)\): questo è il senso della continuità da destra. Il limite da sinistra, invece, vale \(F_X(x_0) - p_X(x_0)\), che è strettamente minore di \(F_X(x_0)\) ogni volta che \(p_X(x_0) > 0\); in tali punti \(F_X\) non è continua da sinistra.
Se \(p_X(x_0) = 0\), allora l'attraversamento di \(x_0\) non aggiunge alcun contributo alla somma in (19.4): i limiti da destra e da sinistra coincidono entrambi con \(F_X(x_0)\), e dunque la funzione è continua in \(x_0\).
19.2.3. Concetti fondamentali#
Pensate ai concetti fondamentali illustrati in questo paragrafo ed elencateli. Nella lista qui sotto sono già presenti gli stessi concetti, ma nascosti. Cliccate sul pulsante per mostrarli sotto forma di parole chiave, quindi confrontateli con la vostra lista. Provate infine a descrivere ciascun concetto con parole vostre.